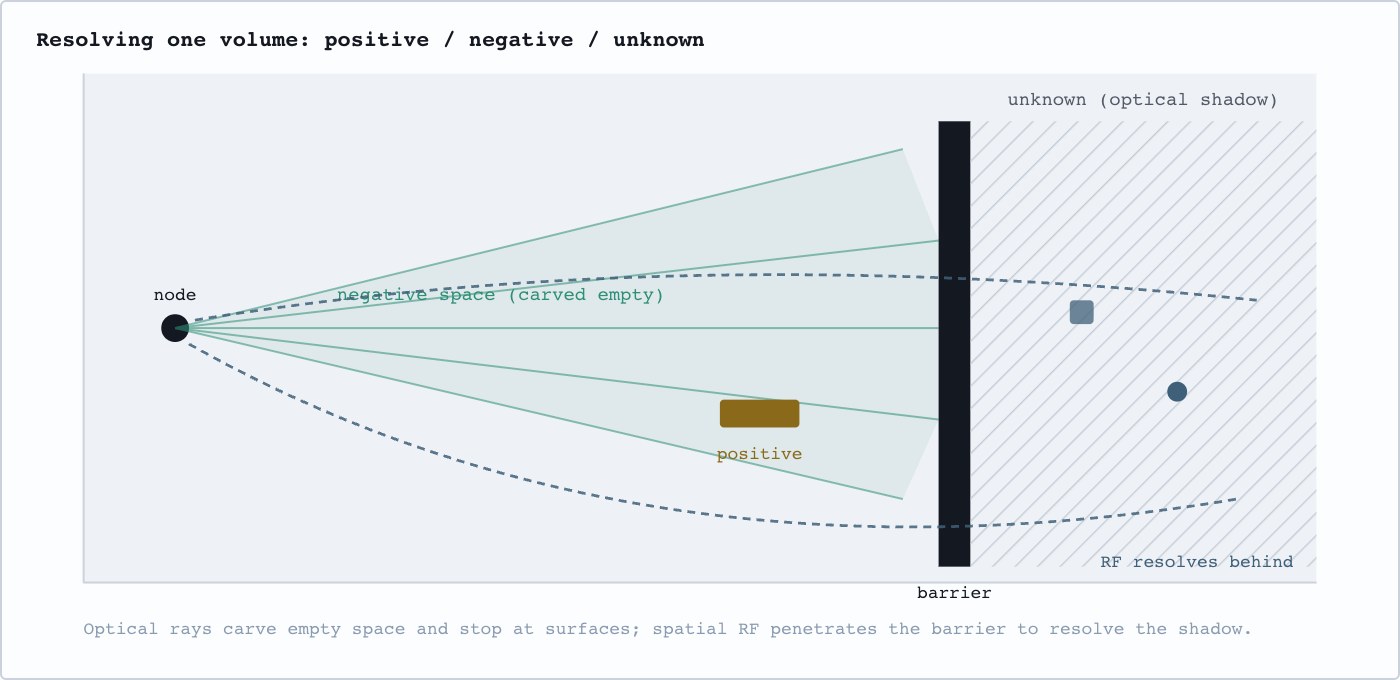
광선은 빈 공간을 조각하고 표면에 멈춥니다. 공간 RF는 그림자를 해결하기 위해 장벽을 침투합니다.
OmniSense: 투영된 인식
어떤 시스템과 그 주변은 내부적인 그림이 아니라 광학과 전파 주파수 노드의 매쉬가 소규모에서 점유되고 빈하고 알려지지 않은 것으로 해결되는 것으로 취급됩니다.
논문 읽기02 / 연구
John Bailey Institute의 전담 연구 기관이자 자율 부서입니다. 물리적 AI는 현실 세계의 제약 조건 하에서 감지하고, 결정하고, 행동하는 기계에 대한 연구입니다.
본 연구소에서 연구하는 것
텍스트를 작성하는 모델은 실수로 잠시 낭비할 수 있습니다. 도구를 들고 있는 기계는 할 수 없습니다.
물리적 인공지능은 중력, 접촉, 잡음, 그리고 멈추지 않는 시계 아래 작동합니다. 이것은 대부분의 사람들이 직면한 인공지능과는 다른 문제이며, 다른 방식으로 실패합니다.
연구소가 만든 모든 것은 공개적으로 공개되고 무료로 운영됩니다. 시뮬레이션은 일반 브라우저에서 학생의 자신의 장치에서 실행됩니다. 라이선스, 설치 및 데이터 센터가 없습니다. 장비 예산이 적어있는 곳에는 문제가 있습니다.
위의 모든 숫자는 physicalai-bmi.org에서 확인할 수 있습니다. 출판물은 검증등급을 가지고 있으며 연구소가 독립적으로 확인하지 않은 결과는 그러한 것으로 표시됩니다.
세 개의 연구실
항공 공간 통합, 항공 훈련, STEM 인력
글래스 랩의 주제는 연구소의 항공 프로그램과 동일한 주제이기 때문에 연구와 교육은 한 기관에서 진행됩니다.
현장 무인 항공기.
물류, 검색 및 구조, 마지막 마일 배달 및 해안 감시. 협력하지 않는 조건에서 비행기가 작동합니다.
증명 가능한 물리적인 인공지능
데이터 센터에서 아닌 장치에서 실행되는 정보, 그리고 다음 동작이 안전하다는 이유를 보여 줄 수 있습니다.
주요 사업
광선은 빈 공간을 조각하고 표면에 멈춥니다. 공간 RF는 그림자를 해결하기 위해 장벽을 침투합니다.
어떤 시스템과 그 주변은 내부적인 그림이 아니라 광학과 전파 주파수 노드의 매쉬가 소규모에서 점유되고 빈하고 알려지지 않은 것으로 해결되는 것으로 취급됩니다.
논문 읽기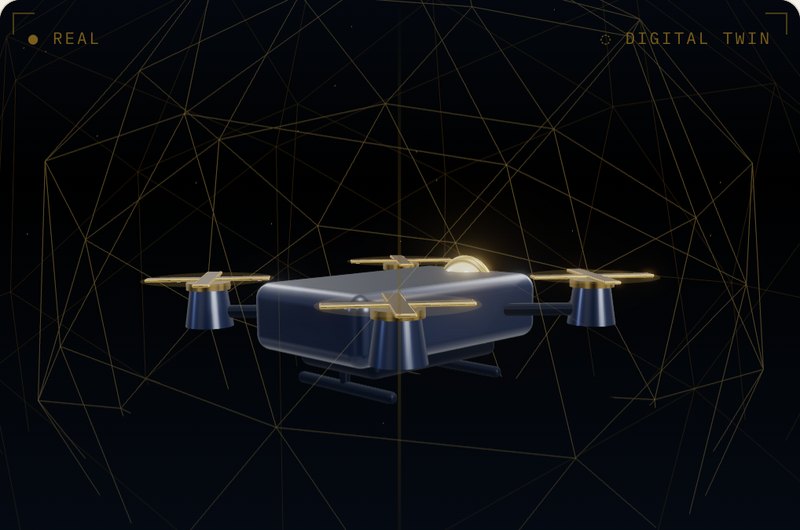
디지털 트윈은 교과 과정과 라이브 실험에서 사용되었습니다.
미국 농업은 꼭대기에 잘 계산되고 기계가 작동해야 하는 곳에서는 거의 계산되지 않습니다. 이 검토는 부동산, 노동시장 및 물류 계층에서 물리적 인공지능이 수행할 수 있는 것을 측정합니다.
논문 읽기지각 및 세계 모델
깊이, 탐지, 다중 모드 융합.
조작 및 민첩성
접촉 기반 제어 및 촉각 감지.
학습 및 시뮬레이션-실제 연동
시뮬레이션 트레인 현실세계에서 살아남기 위해
교수연구소가 연구연구소를 운영하는 이유
빠르게 발전하는 분야에서의 교육 자료는 빠르게 노후화되고, 그것을 구매하는 것은 작년 연습을 가르치는 것을 의미합니다.
연구소는 그 자체를 작성합니다. 실험실에서 수행되는 연구는 우리가 가르치는 교육과정이 되고, 교육은 문제를 다른 방향으로 되돌려줍니다.
논문, 강좌, 악기 및 라이브 실험실 모두 연구소 자체에 있습니다.