Yí ìsọfúnni sílẹ̀
ÈdèYorùbá32 èdè

02 / Ìwádìí

Àjọ Ìwádìí nípa Ẹ̀rọ AI

Ile-iṣẹ iwadii kan ti o ṣe pataki, ati ẹka ti ara ẹni ti John Bailey Institute. AI ti ara jẹ iwadii ti awọn ẹrọ ti o ni oye, ipinnu ati iṣe ni agbaye gidi, labẹ awọn idiwọn ti agbaye gidi fi sii.

What the institute studies

Àpẹẹrẹ kan tó bá ń kọ lẹ́tà lè ṣàṣìṣe, ó sì lè jẹ́ pé ńṣe ló ń ṣòfò. Ẹrọ kan tí kò lè mú irinṣẹ́ kan.

AI ti ara máa ń ṣiṣẹ́ lábẹ́ agbára ìkóra-ẹni-níjàánu, ìjùmọ̀sọ̀rọ̀, ariwo àti aago tí kò dúró. Ìṣòro yìí yàtọ̀ sí ìṣòro tí ọ̀pọ̀ èèyàn ti dojú kọ, ó sì ti kùnà lọ́nà tó yàtọ̀ síra.

Gbogbo ohun tí ilé ẹ̀kọ́ náà ń kọ́ ni wọ́n máa ń tẹ̀ jáde ní gbangba, a sì máa ń ṣe é lómìnira. Àwọn ìṣẹ̀lẹ̀ yìí máa ń wáyé nínú aṣàwákiri kan tí àwọn akẹ́kọ̀ọ́ máa ń lò lórí ohun èlò ara wọn: kò sí ìwé àṣẹ, kò sí àfikún àti kò sí ibùdó ìsọfúnni.

32àwọn ìwé ìkẹ́kọ̀ọ́, gbogbo wọn ni a lè fi sílẹ̀ lómìnira: àwọn ìsọfúnni nípa 28, àwọn àlàyé tí 2 ṣí sílẹ̀ àti àwọn ìfihàn nípa ìdìbò 2
21open research topics
20courses, with runnable exercises
159àwọn ohun èlò àti àwòkẹ́kọ̀ọ́, tí wọ́n fi ń ṣókí, tí wọ́n sì lè ṣe àwáwí

A lè ṣàyẹ̀wò gbogbo ẹ̀rí tó wà lókè lórí ìkànnì physicalai-bmi.org. Àwọn ìwé ìkẹ́kọ̀ọ́ ní àmì ìdánilójú, àwọn àbá tí ilé ẹ̀kọ́ náà kò fi hàn pé ó dá lórí ara wọn ni wọ́n sì ń fi àmì náà hàn.

Àwọn ilé ìṣègùn mẹ́ta

Ilé Ìwádìí Gígí

Ìdarí àgbáyé, ìdánilẹ́kọ̀ọ́ nípa òfuurufú àti àwọn òṣìṣẹ́ STEM.

Ohun tí ilé ẹ̀kọ́ gíláàsì ń kọ́ni jẹ́ kókó kan náà pẹ̀lú àwọn ètò tó wà nínú ètò ọkọ̀ òfuurufú ilé ẹ́kọ́ náà, ìdí nìyẹn tí ìwádìí àti kíkọ́ni fi ń wáyé ní ilé ẹ̀kọ́ kan.

Ilé Ìwádìí Hiner

Uncrewed aircraft in the field.

Ìsọfúnni nípa ohun ìní, ìwádìí àti ìgbẹ̀mílà, ìṣẹ̀ǹbá tó máa ń wáyé ní nǹkan bí kìlómítà kẹ́yìn àti ìfòyemọ̀ lórí etíkun. Àwọn ọkọ̀ òfuurufú ń ṣiṣẹ́ lábẹ́ àwọn ipò tí kò bára wọn ṣiṣẹ́.

Ibi Ìwádìí Charlot

Provable, physically grounded AI.

Ìjìnlẹ̀ òye tó ń ṣiṣẹ́ lórí ohun èlò dípò tí yóò fi máa ṣiṣẹ́ ní àárín gbùngbùn ìsọfúnni, tó sì lè fi hàn ìdí tí ìgbésẹ̀ tó tẹ̀ lé e fi jẹ́ ààbò kó tó ṣe é.

Iṣẹ́ ọkọ̀ ojú omi

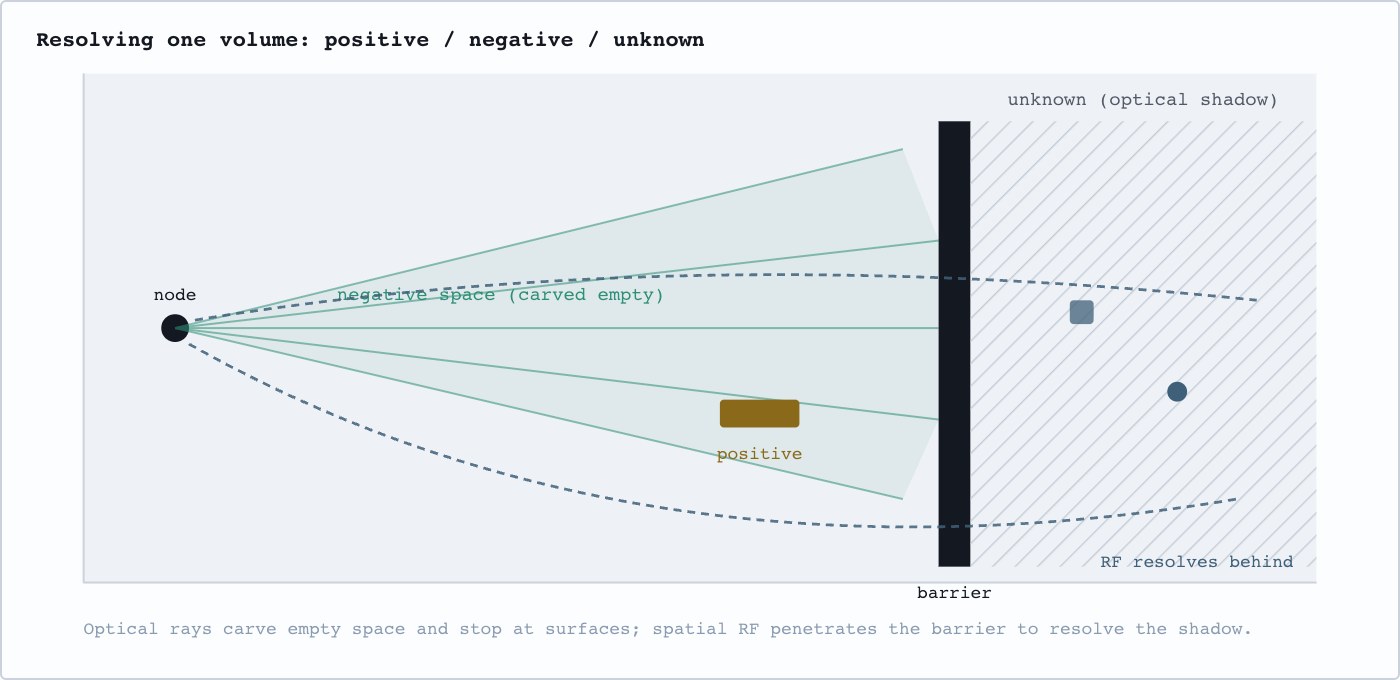
Àkọsílẹ̀ tó fi hàn pé àwọn ìmọ́lẹ̀ opó ń gbé ibi tí kò sí nǹkan kan jáde, tí wọ́n sì ń dúró níbi àdáni kan, tí ìsọfúnni nípa rédíò ń yí òjìji tó wà lẹ́yìn rẹ̀ pa dà.

Àwọn ìmọ́lẹ̀ ojú inú máa ń gbé ibi tí kò sí nǹkan kan jáde, wọ́n sì máa ń dúró lórí ilẹ̀.

OmniSense: projected perception

Ibi tí ètò kan wà, àti ohun tó yí i ká, ni a máa ń kà sí kì í ṣe gẹ́gẹ́ bí àwòrán inú tó ń gbé, bí kò ṣe bí ohun kan tí ọ̀pọ̀ ìsọfúnni tó ní àwọn òpópónà àti àwọn òǹkàwé tó ní rédíò máa ń yí padà kúrò nínú àpò kan, ó sì máa ń di èyí tí kò sí, tí kò sì ṣeé mọ̀.

Ka ìwé ìròyìn
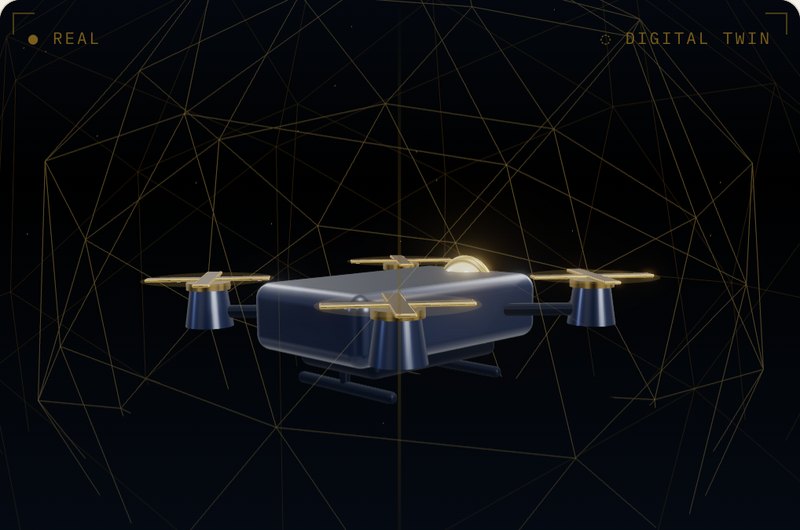
Ẹgbẹ́ méjì tí wọ́n ń pè ní quadrotor tó wà nínú ìdìpọ̀ wireframe, tí wọ́n ń lò nínú ìdánilẹ́kọ̀ọ́.

Wọ́n máa ń lo ìbejì díjìnnì yìí nínú ìdánwò àti ìwádìí.

AI ti ara ní àgbẹ̀

Iṣẹ́ àgbẹ̀ ti orílẹ̀-èdè Amẹ́ríkà ni wọ́n máa ń kà dáadáa níbi tó ga jù lọ, wọn ò sì fi bẹ́ẹ̀ kà á sí ibi tí ẹ̀rọ bá ti ń ṣiṣẹ́. Àgbéyẹ̀wò yìí ń gbé ohun tí AI ti ara lè ṣe yẹ̀ wò ní gbogbo àdúgbò, ọjà iṣẹ́ àti ẹ̀ka ohun èlò.

Ka ìwé ìròyìn

Ìrírí àti àwọn àwòkọ́ṣe ayé

Ìjìnlẹ̀, ìwádìí, lílọ́po oríṣiríṣi ohun èlò

Ìṣelọpọ àti ìṣe

Contact-rich control and tactile sensing.

Learning and sim-to-real

Ẹ̀kọ́ ìdánilẹ́kọ̀ọ́. Kó o lè la ayé tòótọ́ já.

Kí nìdí tí ilé ẹ̀kọ́ kan fi ń darí ilé ìwádìí kan

Àwọn ohun tí wọ́n fi ń kọ́ àwọn èèyàn lẹ́kọ̀ọ́ ní àgbègbè kan tó ń yí padà lọ́nà kánjúkánjú máa ń di èyí tí kò tọ́ mọ́, kíkọ́ àwọn nǹkan wọ̀nyí sì máa ń jẹ́ ká mọ ohun tó ṣẹlẹ̀ lọ́dún tó kọjá.

Ilé ẹ̀kọ́ náà fúnra rẹ̀ ló ń kọ ìwé. Ìwádìí tá à ń ṣe nínú ilé ìwádìí ló ń mú ká máa kọ́ àwọn èèyàn lẹ́kọ̀ọ́, àmọ́ ẹ̀kọ́ tí à ń fi kọ́ni ló ń yí ìṣòro padà.

Àwọn ìwé, ìdánilẹ́kọ̀ọ́, àwọn ohun èlò àti àwọn ilé ìṣẹ̀ǹbáyé tó wà láàyè wà ní ilé ẹ̀kọ́ náà gan-an.